




UWS
Erprobung einer neuartigen Technologie zum roboterarm-geführten, automatisierten Unterwasserschweißen in den Bremischen Häfen
Auf einen Blick
| Kategorie | Beschreibung |
|---|---|
| Forschungsprojekt | Erprobung einer neuartigen Technologie zum roboterarm-geführten, automatisierten Unterwasserschweißen in den Bremischen Häfen |
| Leitung | Prof. Dr. Philipp Schempp Mehr |
| Fakultät | Fakultät für Anlagen, Energie- und Maschinensysteme Mehr |
| Projektpartner | Labor für Autonome Systeme (LAS) der TH Köln, Deutsches Forschungszentrum für Künstliche Intelligenz (DFKI), Fraunhofer-Institut für Graphische Datenverarbeitung (IGD) und die AMT GmbH |
| Fördermittelgeber | DATIpilot-Innovationscommunity „Smartport Transfer“ (SPorT), Bundesministerium für Forschung, Technologie und Raumfahrt (BMFTR) |
| Laufzeit | 04/2026 – 03/2027 |
Kurzbeschreibung
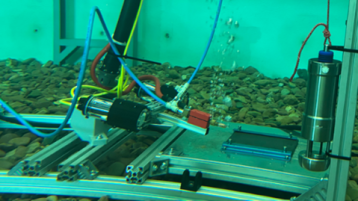
Im UWS-Projekt wird ein neuartiger Unterwasser-Schweißroboter für den Einsatz in realistischen Umgebungen wie z.B. Häfen erprobt. Er trägt ein extra hierfür entwickeltes Fülldraht-Schweißverfahren und Kameras + Sensorik zur KI-gestützten Detektion der Umgebung.
Kurz-Vorgehensweise
Die erste Erprobung des Fülldraht-Schweißprozesses und der Robotik findet in Süßwasserbecken unter Laborbedingungen statt. Anschließend wird das automatisierte Schweißen unter realen Bedingungen in Hafenbecken der Bremischen Häfen erprobt und optimiert.